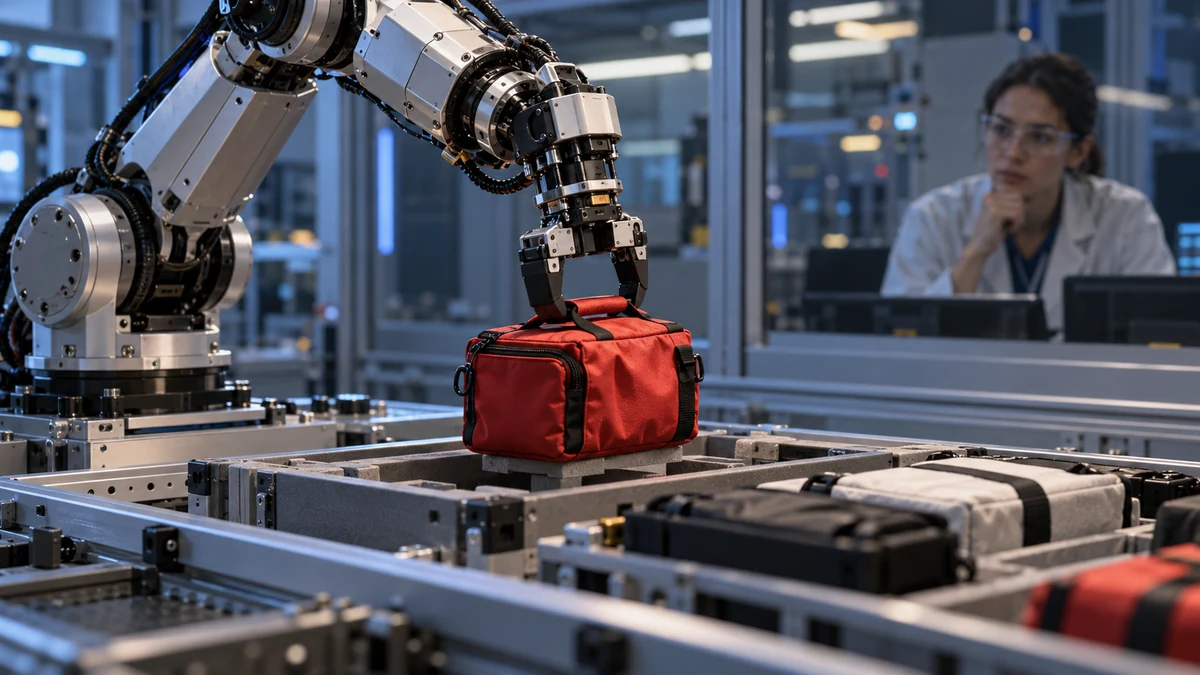
Un robot capable de retrouver du matériel et de déplacer un sac dans un environnement préparé : l’image est moins spectaculaire qu’un équipage autonome sur Mars, mais elle décrit une étape concrète. Dans une annonce du 27 octobre, Google Public Sector et la NASA présentent une preuve de concept robotique destinée à explorer l’assistance aux missions spatiales lointaines. Le projet pose surtout la question du passage entre un essai contrôlé et un usage réel.
Un essai de manipulation, sous contrôle humain
La présentation officielle de Google Cloud décrit un travail avec les équipes de robotique du Johnson Space Center, le programme Human Research de la NASA et le JPL. La démonstration porte notamment sur la localisation et le déplacement d’un sac de matériel médical.
Les équipes utilisent le simulateur physique MuJoCo et un modèle ouvert de robotique Pi0, de Physical Intelligence, dans un parcours mêlant entraînement et essais matériels. Le cadre présenté est celui d’un prototype en laboratoire, avec une supervision humaine. L’annonce ne décrit pas un robot déjà opérationnel sur Mars ni un système autorisé à prendre seul des décisions médicales.
Cette précision est importante : déplacer un contenant et décider d’un soin correspondent à des responsabilités très différentes.
Pourquoi une tâche aussi simple en apparence intéresse les chercheurs
Retrouver un objet paraît banal quand une personne connaît la pièce et reconnaît immédiatement ce qu’elle cherche. Pour un système robotique, il faut relier une demande, une observation et une suite de mouvements. Chaque passage offre un point de vérification : le bon objet a-t-il été identifié ? Le mouvement est-il adapté ? Le résultat correspond-il à la consigne ?
Une tâche limitée possède donc un avantage pour l’évaluation : on peut décrire le résultat attendu sans se contenter d’une impression générale. Cela ne rend pas le problème facile, mais cela permet d’examiner les réussites et les erreurs de façon plus précise.
Notre analyse des logiciels annoncés comme prêts pour l’IA suit la même logique. Un exemple clairement défini apprend davantage qu’une promesse d’autonomie difficile à mesurer.
La simulation prépare l’essai, elle ne remplace pas le terrain
Un environnement simulé permet d’explorer des situations avant de les reproduire avec un appareil matériel. Pour apprécier les résultats, il faudrait toutefois connaître les éléments représentés et les écarts possibles : objets, surfaces, éclairage, positions et conditions d’observation.
Une manipulation réussie dans une scène préparée ne garantit pas la même réussite dans toutes les configurations. Le test suivant peut consister à déplacer légèrement l’objet, modifier l’orientation du contenant ou introduire une situation qui impose d’arrêter le mouvement. Ce sont des exemples de critères à étudier, pas des performances supplémentaires revendiquées par les chercheurs.
La gestion des situations imprévues compte autant que le scénario qui fonctionne. Pour un opérateur humain, savoir quand le système demande de l’aide peut être plus utile qu’un comportement qui poursuit une action sans expliquer son incertitude.
Les résultats doivent préciser leurs conditions
Un pourcentage de réussite n’a de sens qu’avec le nombre d’essais, le type de tâche et la définition d’un succès. Déplacer le bon sac à proximité d’une zone n’est pas nécessairement équivalent à le poser dans une position exacte sans incident. Il faut donc lire les conditions de mesure avant de comparer deux systèmes.
Le même principe vaut pour la vitesse d’exécution. Un mouvement rapide n’apporte pas automatiquement une meilleure assistance si l’opérateur doit ensuite reprendre le rangement ou vérifier plusieurs éléments. L’évaluation doit porter sur le parcours complet, y compris les reprises et les demandes d’intervention.
Dans un projet de données, définir le résultat et sa transmission évite déjà bien des malentendus. Notre article sur le cadrage d’une mission de consultant data explique pourquoi une sortie technique doit être reliée à un besoin observable. La robotique rend cette exigence particulièrement visible.
Une recherche à suivre sans brûler les étapes
Pour la suite, les informations les plus utiles concerneront la variété des essais, la capacité de reprise, les contraintes du matériel et le rôle exact de l’opérateur. Une démonstration donne envie de voir la prochaine étape ; elle ne doit pas être transformée en garantie d’usage.
L’annonce de Google et de la NASA montre ici un cas de travail précis : explorer une assistance robotique pour manipuler du matériel. L’intérêt du prototype tient à cette tâche vérifiable et aux enseignements que les essais pourront produire. Le chemin vers un équipement utilisable en mission devra encore être documenté, étape après étape.

Je suis Romain, rédacteur passionné par tout ce qui touche au high-tech, à la crypto, et à l’innovation. Diplômé d’une école de marketing à Paris, je mets ma plume au service des dernières tendances et avancées technologiques.